


MIT создал xvr для точной навигации при малоинвазивных операциях
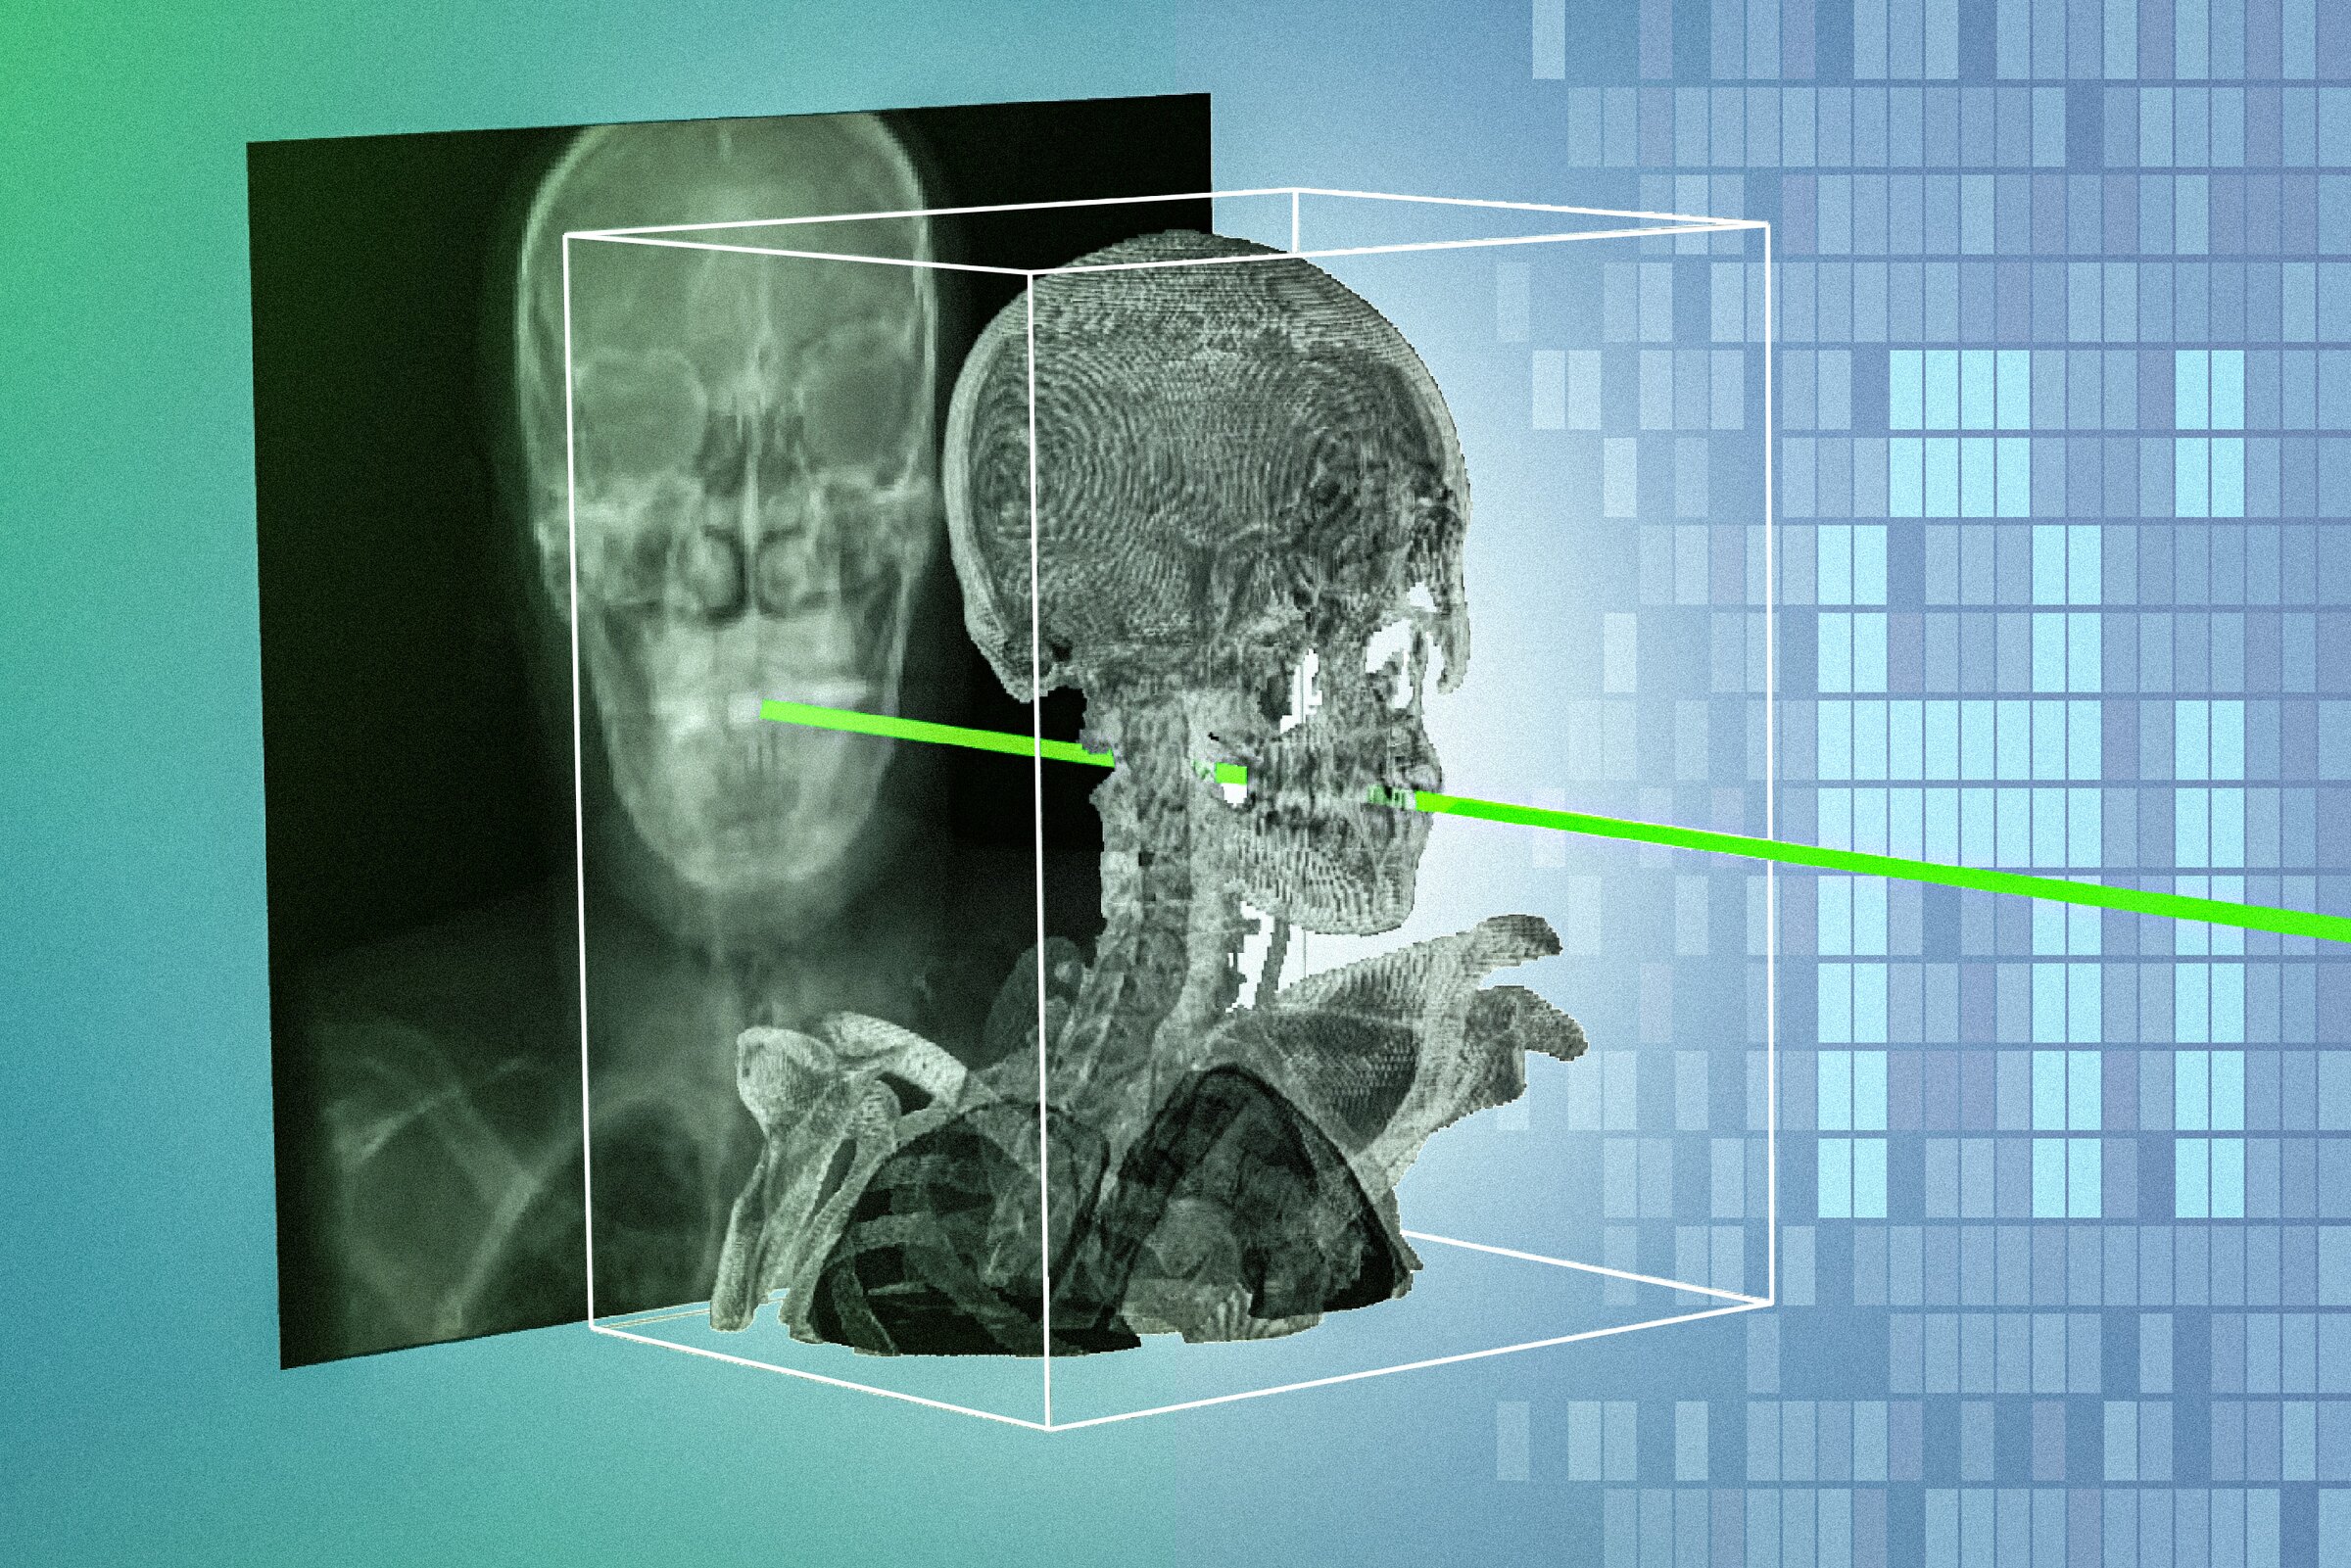
MIT совместно с клиническими партнёрами представил систему xvr для сопоставления рентгеновских снимков, получаемых во время операции, с предоперационными КТ или МРТ конкретного пациента. После адаптации примерно за пять минут модель выполняет регистрацию за секунды и заявлена с точностью менее миллиметра.
Метод предназначен для малоинвазивных вмешательств, где катетеры, эндоскопы и другие инструменты проводят через небольшие разрезы под контролем рентгеновской установки. Рентгеновское изображение плоское, поэтому врачу трудно определить точное положение и ориентацию инструмента относительно анатомических структур.
Персональная модель вместо универсальной
Для такой навигации врачи сопоставляют текущий рентгеновский кадр с объёмным исследованием пациента. Ручная регистрация требует вводить параметры или отмечать анатомические ориентиры на экране. Универсальные ИИ-модели, как отмечают авторы, могут хуже работать на пациентах с различиями в анатомии.
Xvr, или X-ray volume registration, строит модель под одного пациента. Система берёт его КТ или МРТ и генерирует синтетические рентгеновские изображения с множества ракурсов. Производительность генерации составляет около 1 000 изображений в секунду.
Физическая симуляция и предварительное обучение
Синтетические снимки создаются с помощью физического моделирования процесса рентгеновской съёмки и основаны на конкретном 3D-скане. На этих данных xvr обучает модель сопоставлять двухмерные изображения с объёмным исследованием.
Обучение такой модели с нуля для каждого человека занимало бы около 12 часов. Поэтому исследователи предварительно обучили foundation-модель на полных 3D-сканах более чем 2 000 пациентов разного возраста, с разными типами исследований и областями тела. Затем её можно адаптировать к новому пациенту примерно за пять минут без потери точности относительно обучения с нуля.
Проверка на клинических данных
Команда протестировала xvr на крупнейшем доступном наборе реальных 2D/3D-регистраций: в него вошли данные пяти больниц, десятки костей и систем органов, взрослые и дети. По сообщению MIT, метод заметно превзошёл другие ИИ-подходы по точности и устойчивости и работал достаточно быстро для экстренных операций.
Авторы также рассматривают применение системы для улучшения роботизированной хирургии. Следующие задачи включают ускорение для работы в реальном времени, дополнительные исследования надёжности и обработку более сложных случаев, например движущихся частей тела. Для медицинских организаций результат показывает, что персональная адаптация модели может сократить трудоёмкость 2D/3D-навигации, однако клиническое внедрение потребует дальнейшей валидации.