


Eka Robotics dobila 150 miliona dolara za robotiku osetljivu na silu
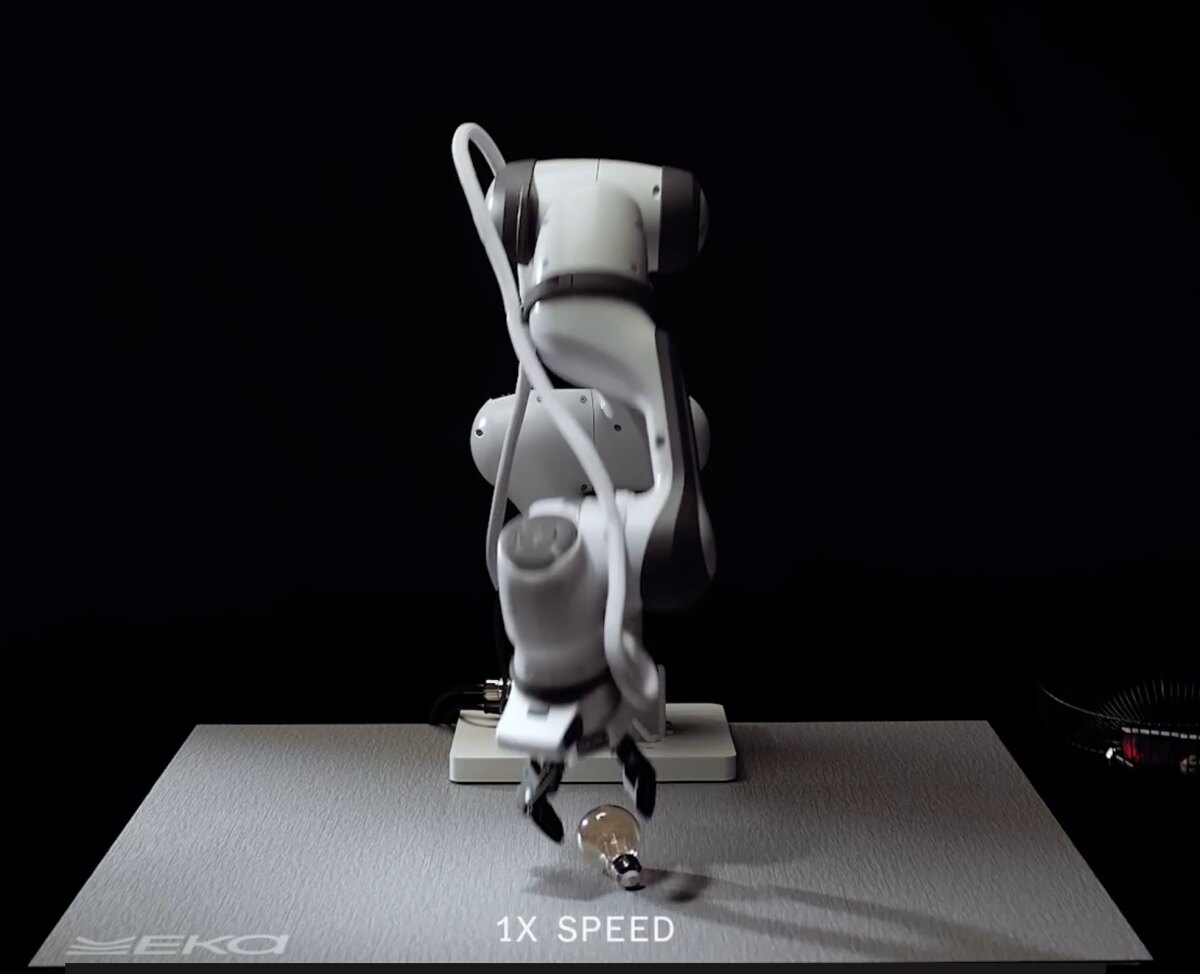
Eka Robotics je prikupila 150 miliona dolara u seriji A, uz vrednost kompanije od 1,45 milijardi dolara posle investicije. Startap su osnovali profesor MIT-a Pulkit Agrawal i nekadašnji istraživač Google DeepMinda Tuomas Haarnoja, a investicionu rundu predvodili su a16z i F-Prime. Kompanija razvija robotsku ruku, hvataljku osetljivu na silu i model za fizičku manipulaciju predmetima.
Eka navodi da njen sistem može da podigne oko 1.500 predmeta mase do jednog kilograma tokom jednog sata, dok se za čoveka navodi približno 600 predmeta. Pouzdanost hvatanja premašuje 95%, a demonstracije su privukle pažnju stručnjaka zbog brzine pokreta i prilagođavanja različitim predmetima bez dodatnog treniranja.
Model koji uz vid koristi i silu
Za razliku od pristupa vizija-jezik-akcija, Eka razvija arhitekturu vizija-sila-akcija. Vid pomaže robotu da proceni položaj i orijentaciju predmeta, ali se poslednji, najosetljiviji deo hvatanja oslanja na informacije o kontaktu i sili. Takav pristup je važan kada predmet ne sme da se ošteti, poput maline ili posude koju robot treba da prihvati bez prejakog stiska.
Kompanija je zato razvila fleksibilniju hvataljku sa većim brojem senzora sile od uobičajenih rešenja. Reakcija na dodir omogućava sistemu da uspori i prilagodi silu kontakta, umesto da se oslanja samo na procenu iz kamere. To je razlika koja je posebno važna u zadacima gde robot mora da dodiruje, traži oslonac i menja hvat dok radi.
Simulacija kao izvor iskustva
Osnivači koriste simulator fizike za modelovanje sila koje ruka susreće pri hvatanju, a zatim to okruženje koriste za učenje potkrepljivanjem u velikom obimu. Eka tvrdi da na taj način može da generiše hiljade sati robotskog iskustva za nekoliko minuta. Ideja je da se učenje ne ograniči na snimke ljudi ili na dugotrajno prikupljanje demonstracija operatera.
Agrawal i Haarnoja svoje rešenje opisuju kao pristup odozdo naviše: model za fizičku interakciju treba da obavi pouzdano rukovanje, dok opštiji model može da odlučuje o širem toku zadatka. Kao primer se navodi razlika između odluke da tanjir treba odložiti u ormarić i sposobnosti da se taj tanjir uzme bez lomljenja.
Provera na proizvodnoj liniji tek sledi
Eka već radi na zatvorenim pilot-projektima sa industrijskim kupcima za zadatke uzimanja, razmeštanja, odlaganja i rukovanja žicama. Ipak, prelazak iz laboratorije i simulacije u proizvodnju ostaje ključni test. Sistem mora da radi na stvarnoj liniji bez zastoja i kvarova tokom dugog perioda, a nije potvrđeno koliko se pristup može preneti na šire zadatke od preuzimanja i odlaganja predmeta.
Hvataljka trenutno košta manje od 1.000 dolara i predviđena je za pet miliona radnih ciklusa. Krajnji cilj kompanije je 20 miliona ciklusa, prag koji se vezuje za standardne industrijske ruke. Za preduzeća koja procenjuju ovakvu automatizaciju, presudni pokazatelji biće rezultati pilota: pouzdanost, trajnost opreme, vreme zastoja i trošak rada u konkretnom procesu.